
Surface romaine
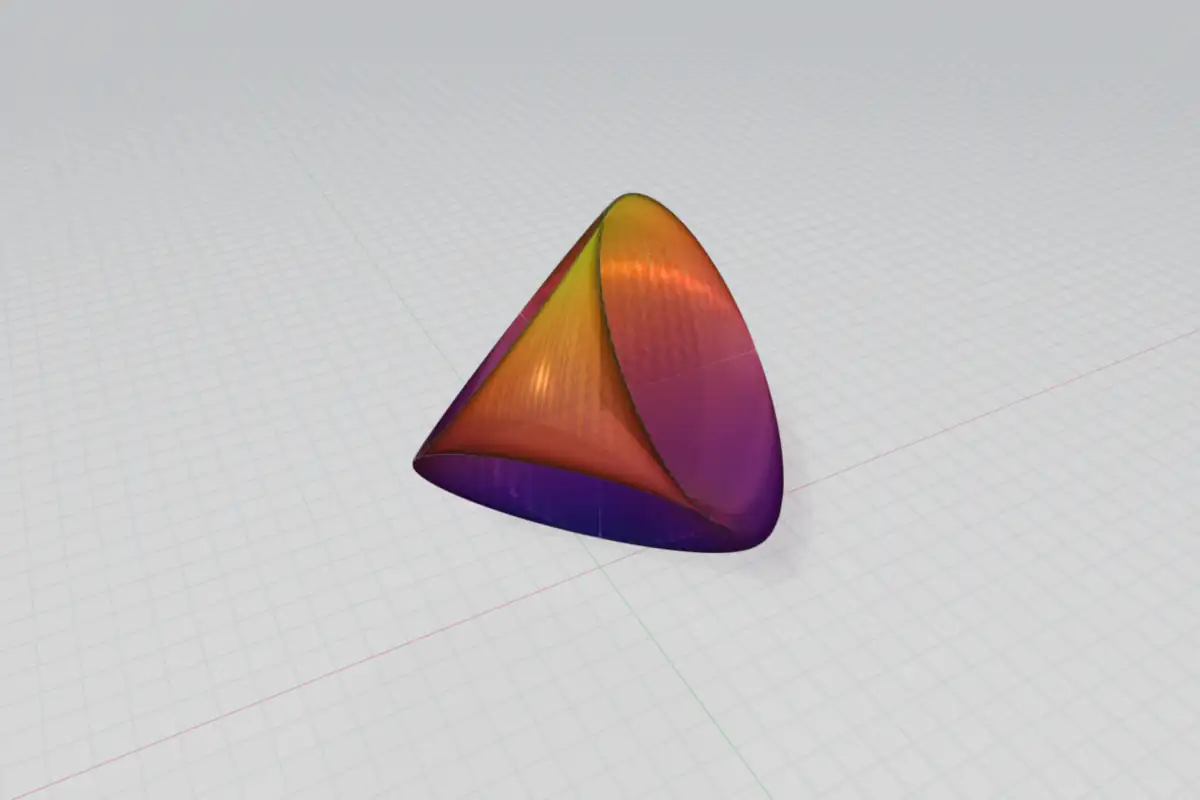
Faites pivoter la surface romaine de Steiner en 3D : un modèle quartique du plan projectif à symétrie tétraédrique et point triple. Modifiez les équations.
La surface romaine, découverte par Jakob Steiner en 1844 lors d'un séjour à Rome, d'où son nom, est une surface quartique qui envoie le plan projectif réel dans l'espace à trois dimensions. C'est l'image de la sphère unité par l'application quadratique (x, y, z) \to (yz, zx, xy) ; comme chaque coordonnée est un produit de deux, les points antipodaux de la sphère ont la même image, si bien que l'application passe au quotient sur le plan projectif. Contrairement à la surface de Boy, la surface romaine n'est pas une immersion lisse : elle possède trois segments d'auto-intersection se rejoignant en un point triple à l'origine et se terminant en six points de pincement, et elle a la symétrie du tétraèdre, avec un lobe à chaque sommet d'un tétraèdre.
Le paramétrage substitue dans cette application les coordonnées sphériques (\cos u\sin v, \sin u\sin v, \cos v) d'un point de la sphère unité : x = \frac{1}{2}\sin u\sin(2v) , y = \frac{1}{2}\cos u\sin(2v) , z = \frac{1}{2}\sin(2u)\sin^2 v , avec u \in [0, 2\pi] et v \in [0, \pi/2] . L'hémisphère supérieur suffit : il contient au moins un point de chaque paire antipodale. Le matériau de verre laisse transparaître les trois arêtes internes de points doubles et le point triple central à travers la coque tétraédrique arrondie, là où une surface opaque les masquerait. Steiner lui-même ne publia jamais cette surface ; elle parut pour la première fois en 1863, dans un mémoire d'Ernst Kummer à l'Académie de Berlin, auquel Karl Weierstrass ajouta une note sur la construction de Steiner.
L'équation implicite de la surface romaine de Steiner, pour une sphère de rayon r , est x^2y^2 + y^2z^2 + z^2x^2 = r^2xyz ; ici r = 1 . Le membre de gauche n'est jamais négatif, donc la surface se trouve là où xyz \ge 0 , dans les quatre octants qui portent les quatre lobes. Permuter les coordonnées, ou changer le signe de deux d'entre elles, laisse l'équation inchangée ; ces 24 opérations sont les symétries d'un tétraèdre régulier.
Les trois droites doubles sont des segments des axes. Sur l'axe des x , la surface couvre -\frac{1}{2} \le x \le \frac{1}{2} , et chaque point intérieur est l'image de deux points distincts du plan projectif : deux nappes s'y croisent. Aux six extrémités, comme (\frac{1}{2}, 0, 0) , le croisement s'arrête en un point de pincement, ou parapluie de Whitney, où la surface n'a pas de plan tangent. L'équation implicite est aussi vérifiée sur le reste de chaque axe, au-delà des points de pincement, que le paramétrage n'atteint pas.
La surface de Boy est elle aussi une image du plan projectif réel, mais c'est une immersion : elle se recoupe le long de courbes, sans point de pincement. Faites pivoter la surface romaine pour regarder le long de l'axe des z : les quatre lobes apparaissent dans les quatre quadrants, alternativement proches et lointains.
JavaScript est requis pour afficher le tracé interactif.